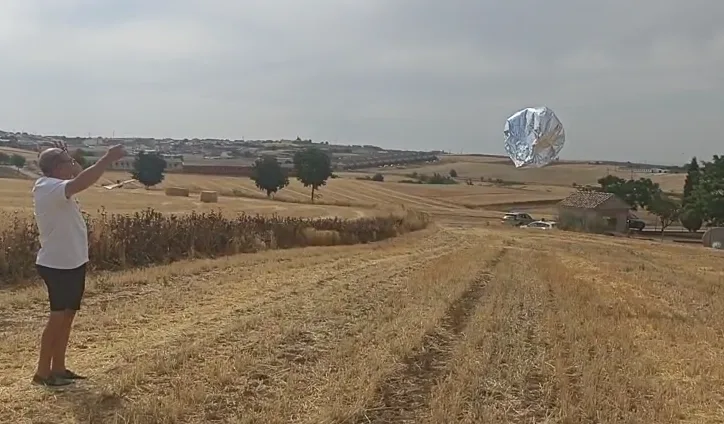
Sonda LoRaWAN para picoglobo: bajo peso y alto rendimiento
Este artículo describe el hardware de la sonda. La preparación del globo, la simulación del vuelo y el lanzamiento se explican en Picoglobos: preparación del globo, simulación y lanzamiento.
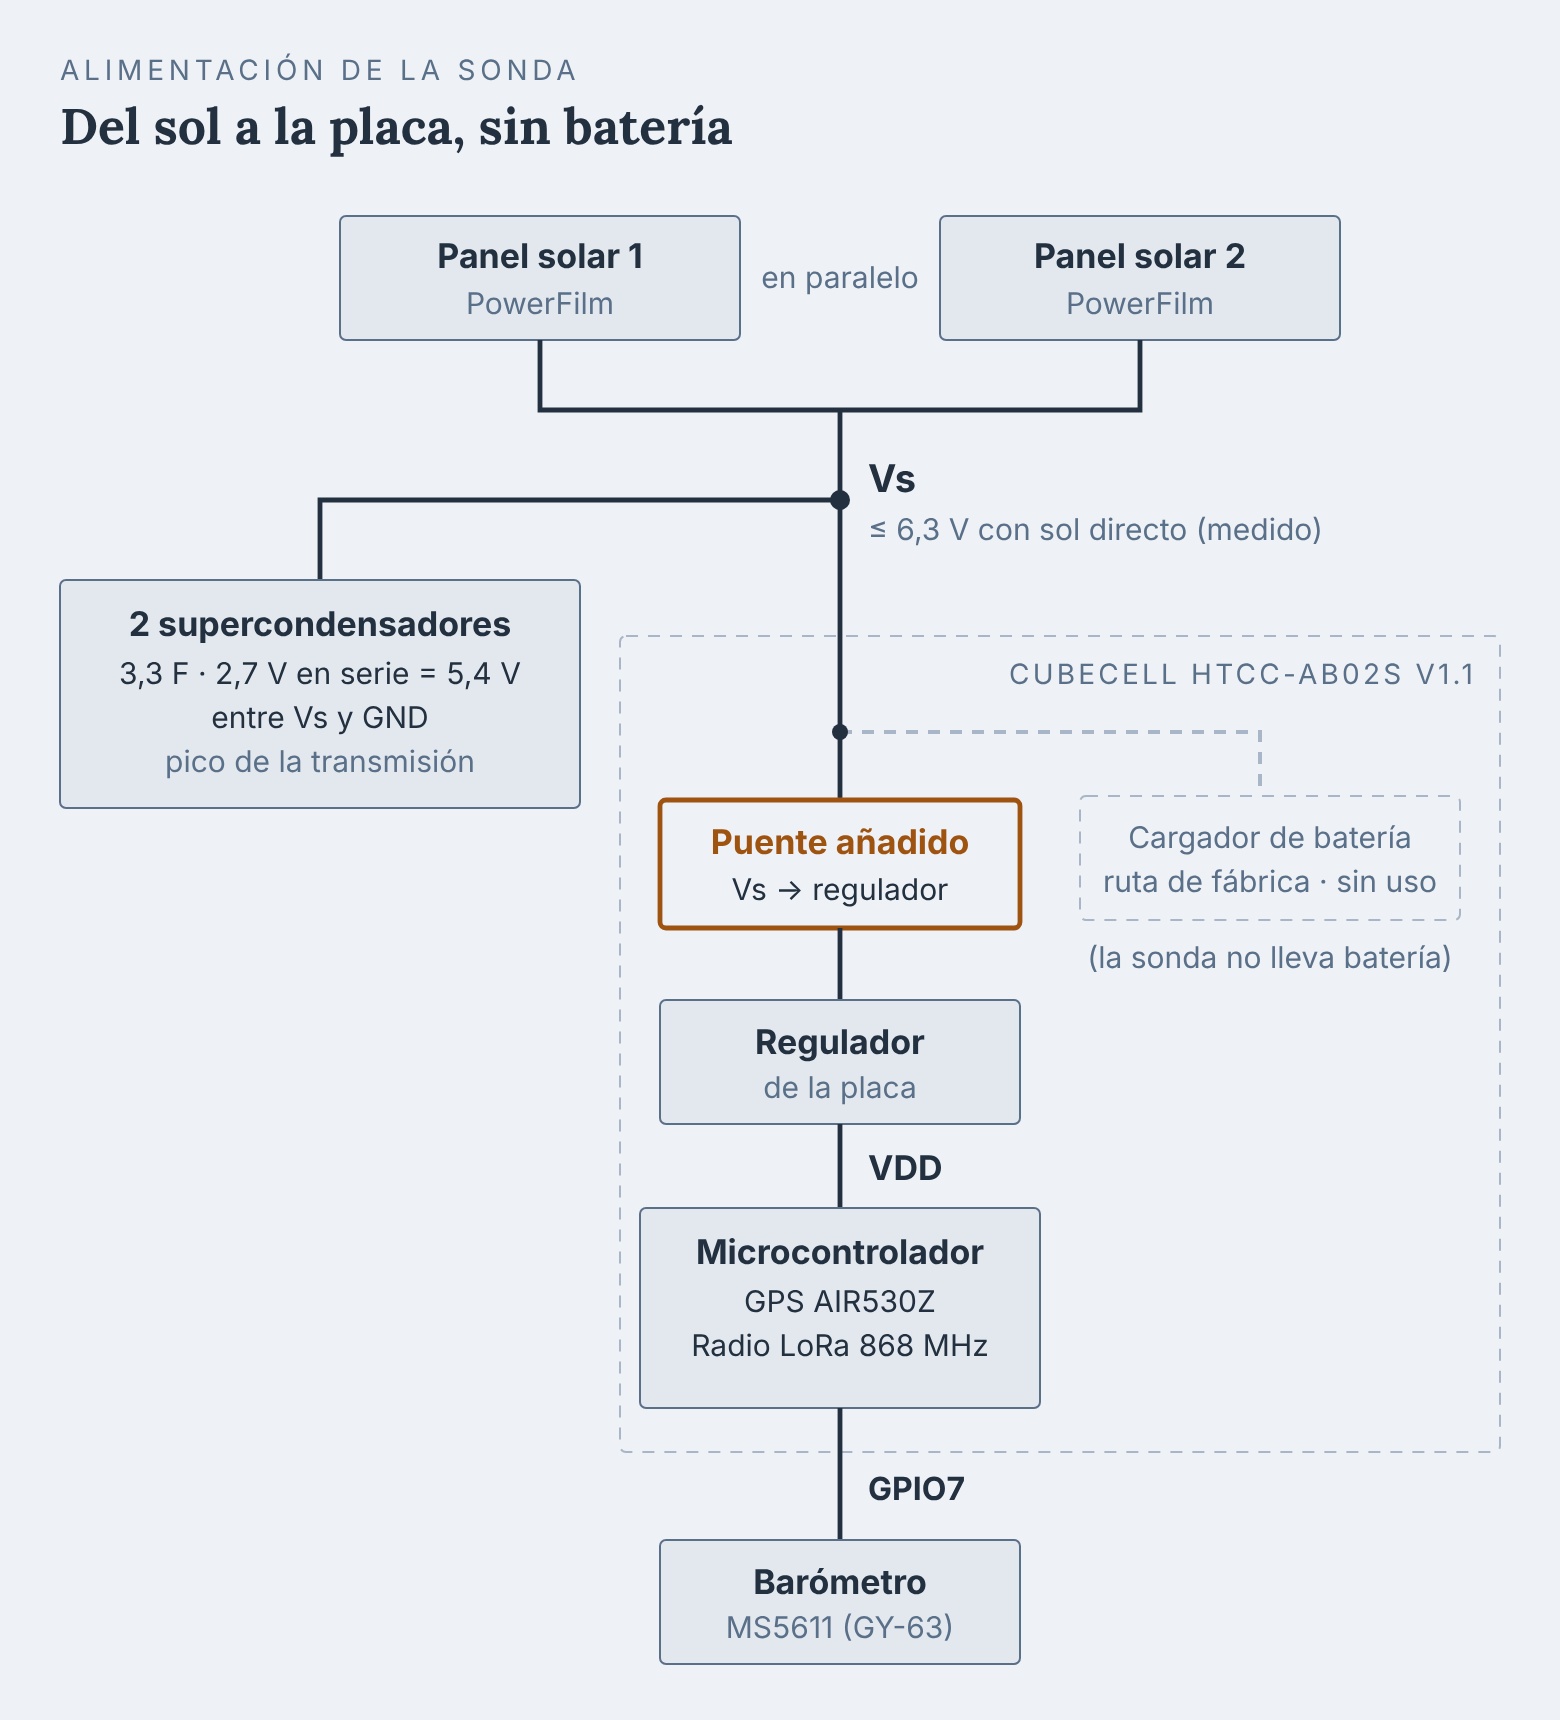
1. Esquema
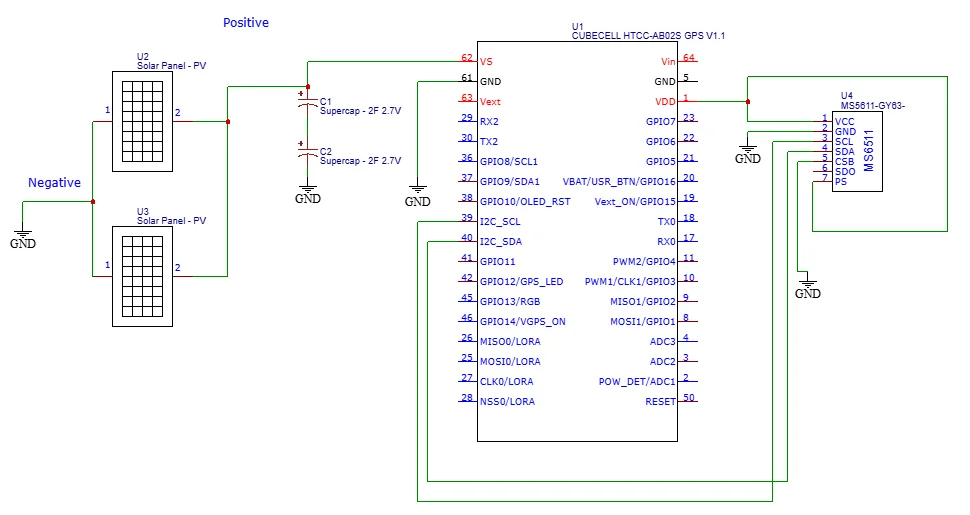
2. Componentes
| Artículo | Proveedor |
|---|---|
| Microcontrolador + GPS, CubeCell HTCC-AB02S 868 MHz V1.1 | AliExpress |
| Barómetro MS5611 GY-63 | AliExpress |
| Supercondensador (×2) 3,3 F 2,7 V | AliExpress |
| Antena dipolo (sin balun) | Fabricación propia |
| Panel solar (×2) PowerFilm Inc. 7,4 V 240 mW MPT4.8-75 | DigiKey (n.º de producto 1996-1021-ND) |
| Quitavueltas n.º 22 6,9 mm | Decathlon |
| Tira de poliestireno expandido | — |
| Cinta adhesiva de dos caras | — |
| Pegamento para poliestireno expandido | — |
La sonda montada pesa entre 15 y 20 g. Ese peso es el «payload» que el globo tiene que levantar. Con ese peso y el «freelift» elegido, la calculadora de llenado de Trotero Lab indica qué debe pesar la carga ficticia y qué debe marcar la báscula al ajustar el helio.
Microcontrolador
La elección del microcontrolador obedece a:
- su bajo peso;
- incorpora un GPS AIR530Z con antena integrada;
- tiene gestión de paneles solares.
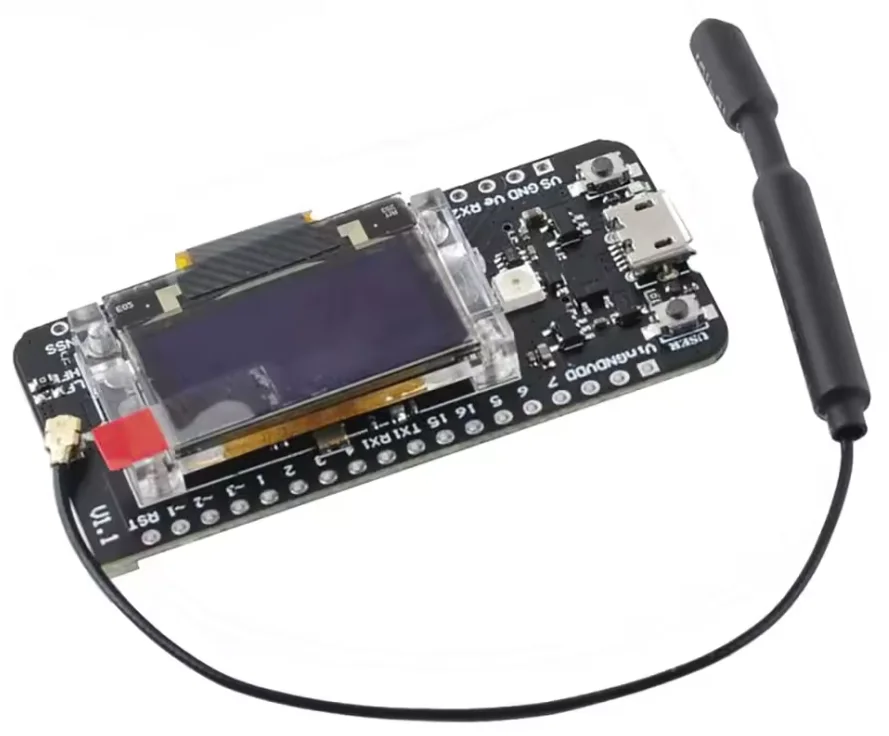
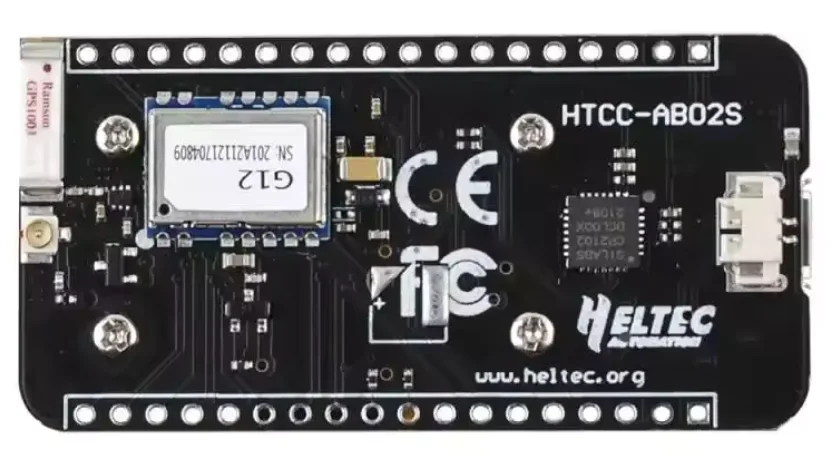
Consideraciones importantes:
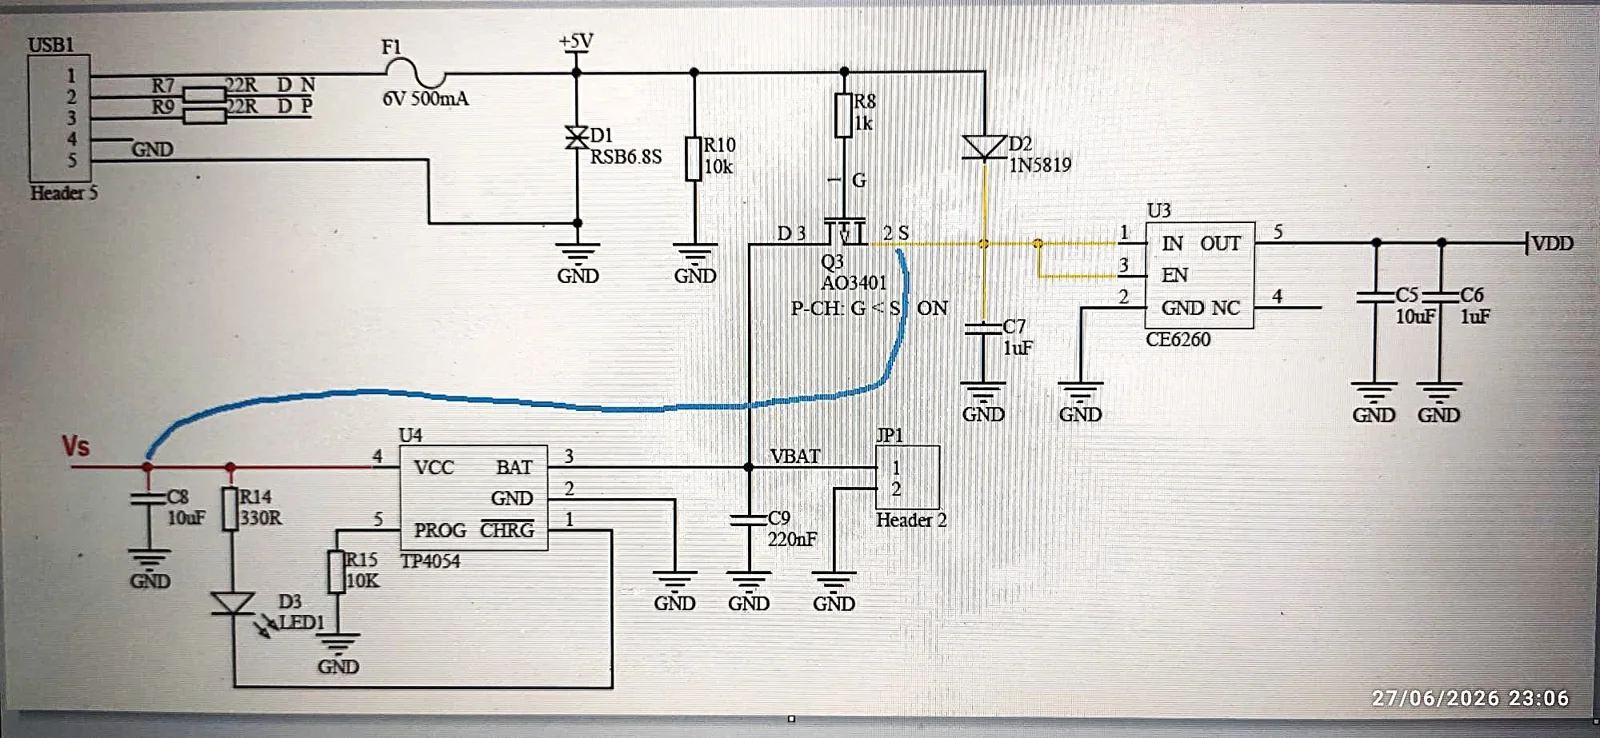
- Esta placa está pensada para que sus paneles solares carguen una batería de litio, no para que alimenten (una vez regulados) la placa sin pasar por la batería, de manera que hay que hacer una pequeña modificación. La propia documentación de Heltec advierte que los paneles solares no pueden ser la fuente de alimentación de todo el sistema y que deben trabajar junto a una batería LiPo recargable; el puente que describimos queda, por tanto, fuera de lo que prevé el fabricante. Curiosamente, las placas que usamos en 2025, también CubeCell HTCC-AB02S, no presentaban este problema y no hubo que hacer ninguna modificación; es posible que fuesen la versión V1.0 y no la V1.1.
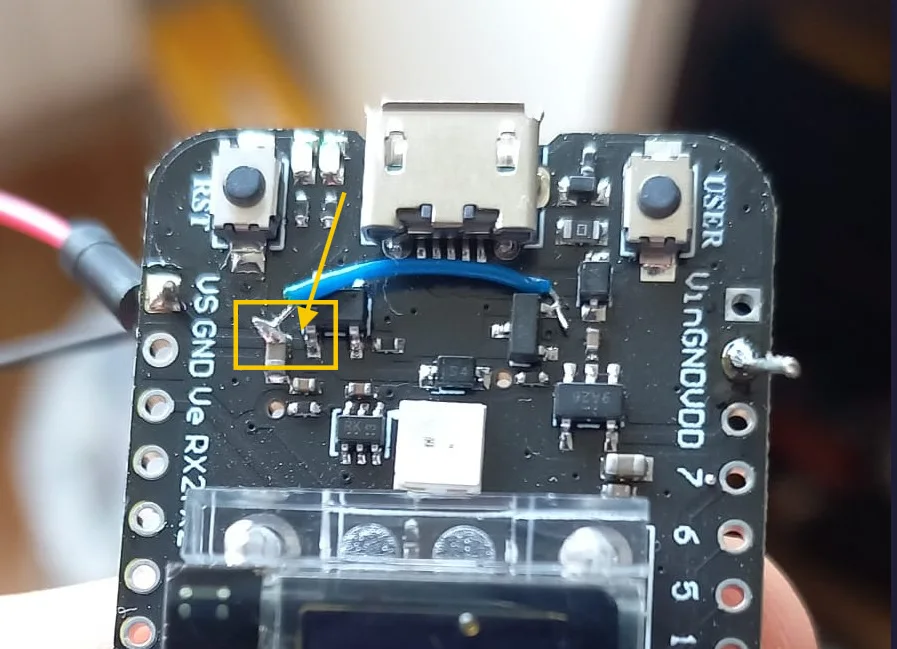
Hay que hacer una conexión entre la entrada de los paneles solares (Vs) y el regulador de tensión que proporciona VDD. Se detalla en las imágenes siguientes.
La conexión de Vs se puede hacer al condensador o a la patilla del integrado que está justo al lado; en la foto se han marcado ambas y se puede ver la conexión hecha con un cable azul. - El panel LCD no nos aporta nada y pesa 2,9 g: incrementa el peso del «payload» del globo y la cantidad de helio necesaria. Por tanto, hay que desatornillarlo y desoldar la conexión.
Atención
No caer en la tentación de usar el «built-in LED» en nuestro código (GPIO 12, GPS_LED). Si lo usamos con otra función distinta de la que tiene por defecto (indicador GPS), podemos causar cortocircuitos forzados que, a su vez, causarán picos de consumo y un mal funcionamiento del microcontrolador.
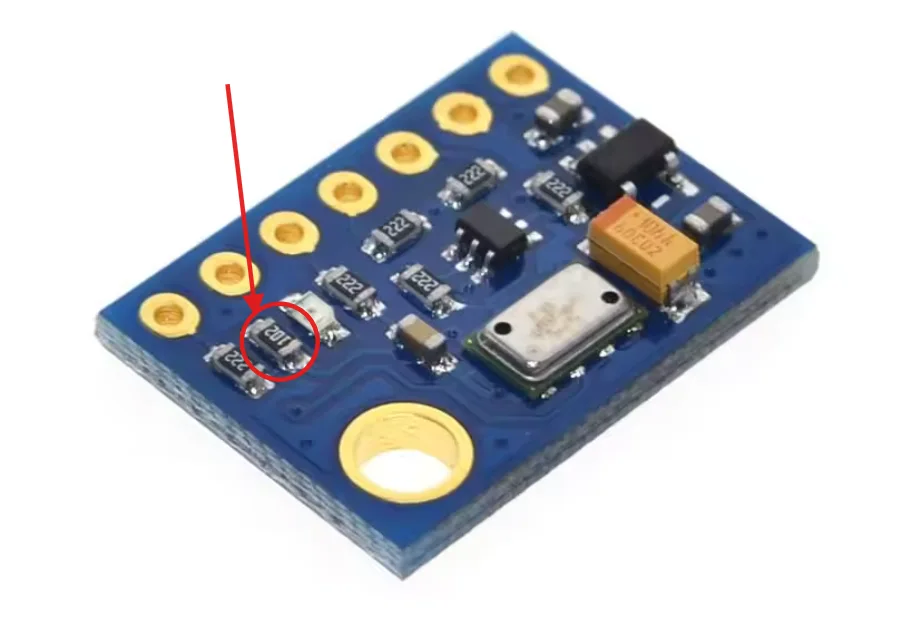
Barómetro
Este barómetro tiene un rango adecuado (10-1200 hPa) para las presiones que se van a medir a la altitud de flotación (12 000-15 000 m). El uso de un BMP o BME queda descartado, ya que la presión mínima de medida es de 300 hPa (aprox. 9000 metros). Además, nos proporciona información de temperatura que, aunque no es tan relevante como la presión, nos aporta más información sobre el vuelo.
Incluir el barómetro puede parecer redundante al tener la altitud GPS, pero en caso de que no haya «fix» nos indicará si estamos manteniendo el nivel de vuelo, ascendiendo o descendiendo.
Atención
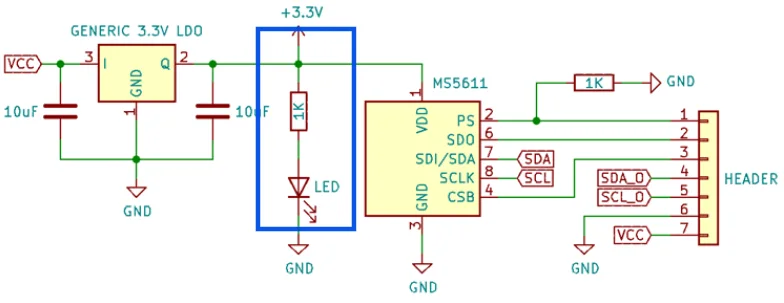
Para evitar consumos innecesarios hay que hacer que el LED testigo no se encienda. Esto no se puede hacer por configuración, con lo que habrá que desoldarlo o desoldar la resistencia que va en serie con él.
En las dos sondas que volaron más de un día observamos que el barómetro parecía no funcionar al recibir los mensajes el 2.º y 3.er día (después nos quedamos sin cobertura); no encontramos explicación a este fallo. Curiosamente, en la sonda que circunnavegó la Tierra (estuvo volando más de dos semanas), observamos que en la segunda pasada por zona de cobertura europea el barómetro estaba funcionando sin problemas.
Se hicieron varias pruebas de arranque en frío de las dos sondas y el barómetro arrancó sin problemas. En el momento de escribir este artículo, estamos valorando usar barómetros de mejor calidad y hacer pruebas en una cámara de vacío para intentar simular las condiciones de vuelo durante 24 h (día/noche) e intentar reproducir el fallo de los primeros días de vuelo.
Supercondensadores
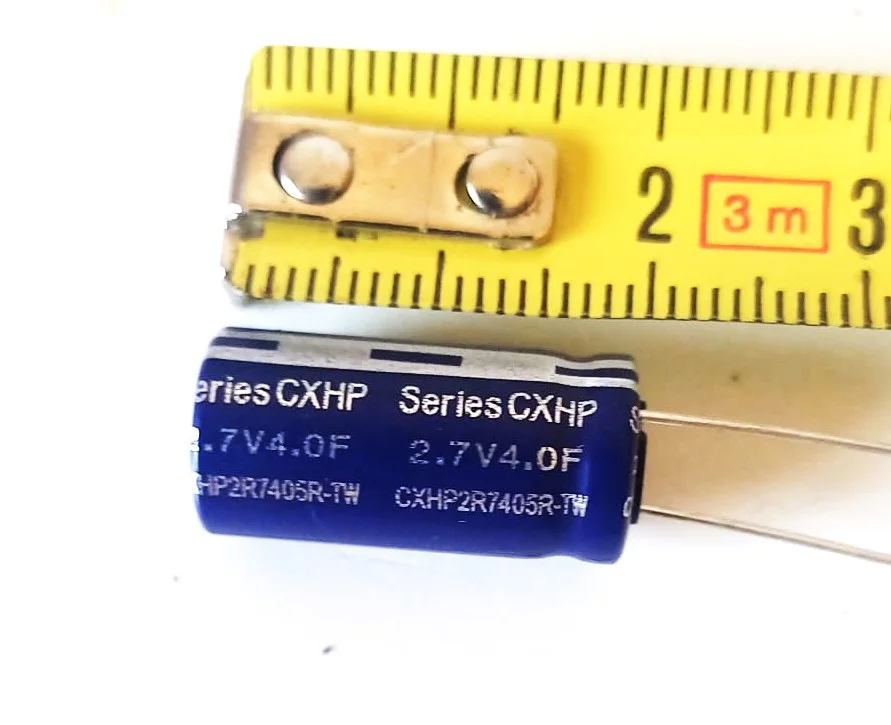
La función de los supercondensadores es proporcionar el pico de energía que necesita la transmisión del mensaje LoRaWAN. Los paneles son más que suficientes para el funcionamiento normal de la placa (incluido el GPS) y el barómetro. Las pruebas nos han demostrado que, a pesar de usar dos paneles en paralelo, se necesita un empujón extra de energía para la transmisión.
Usamos dos condensadores en serie, ya que la tensión de estos es de 2,7 V; eso hace una tensión total de 5,4 V. Esta es una tensión segura para poder conectar el conjunto a los paneles (en paralelo a Vs y GND). No hay que asustarse por esos 7,4 V nominales de los paneles: la tensión de los paneles conectados a Vs con sol directo no supera los 6,3 V y los condensadores la aguantan perfectamente.
El valor no es crítico en cuanto a capacidad: a partir de 2 F cada uno servirá. Cuanto mayor capacidad, mayor capacidad de almacenamiento. Los que hemos usado son de 3,3 F y, además de aportar el extra de energía para la transmisión, son capaces de proporcionar energía a la sonda para realizar 4 o 5 ciclos de funcionamiento después de que se vaya el sol.
Hay que tener en cuenta que, aunque son muy ligeros, los de 4 F pesan 2 g cada uno (con los terminales). 3,3 F es un buen compromiso entre capacidad y peso, ya que pesan 1 g cada uno.
Hemos usado condensadores de mayor precio (proveedor DigiKey) y otros de AliExpress, más económicos, con un rendimiento muy parecido.
Paneles solares
Los paneles solares son un elemento fundamental; los elegidos son muy ligeros y dan un rendimiento excelente.
No hace falta raspar la película que los recubre: al acercar el soldador y aplicar estaño, este se fijará perfectamente a las bandas plateadas de los bordes. Hay que recordar que necesitamos dos paneles en paralelo, conectadas a Vs y GND y a los supercondensadores.
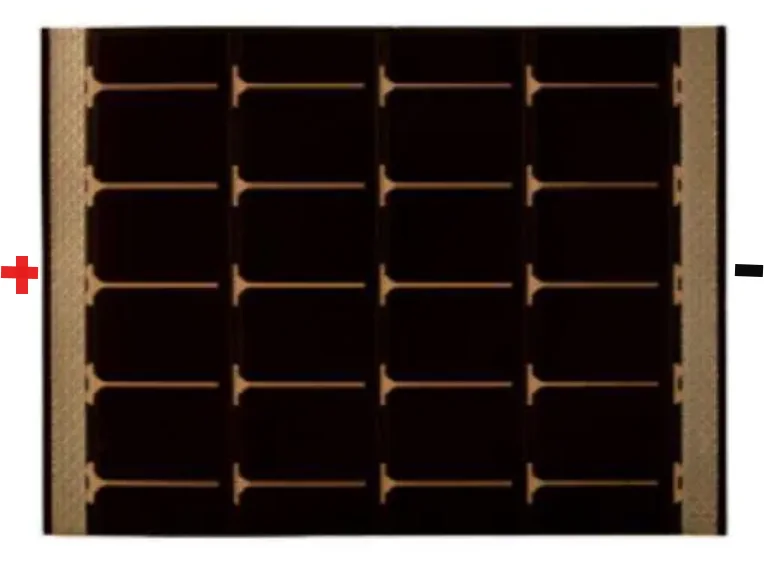
El montaje se hace sobre una «viga» de poliestireno expandido para dar rigidez, ya que los paneles son muy flexibles en su eje más largo y la flexión podría afectar al rendimiento. La posición de montaje es a 0°, totalmente plana respecto al horizonte. Esta orientación garantiza que, aunque la sonda gire, siempre estarán orientados de la misma manera hacia el sol.
En la práctica, desde un par de horas después del orto (salida del sol) hasta un par de horas antes del ocaso tendremos energía para alimentar la sonda.
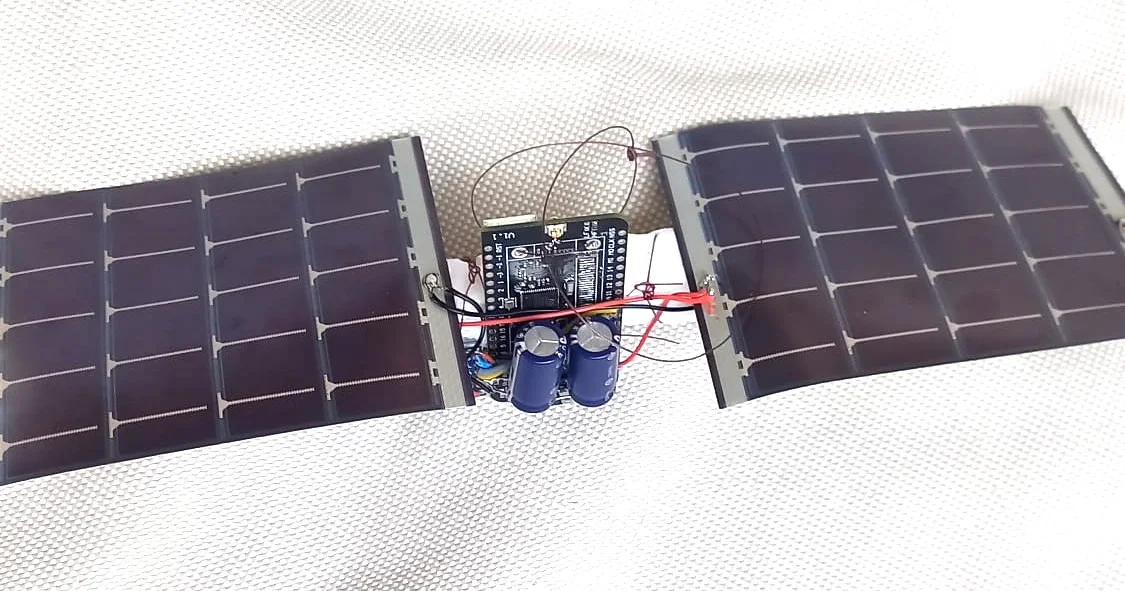
Aunque la sonda gire, siempre estarán orientados de la misma manera hacia el sol.
Antena
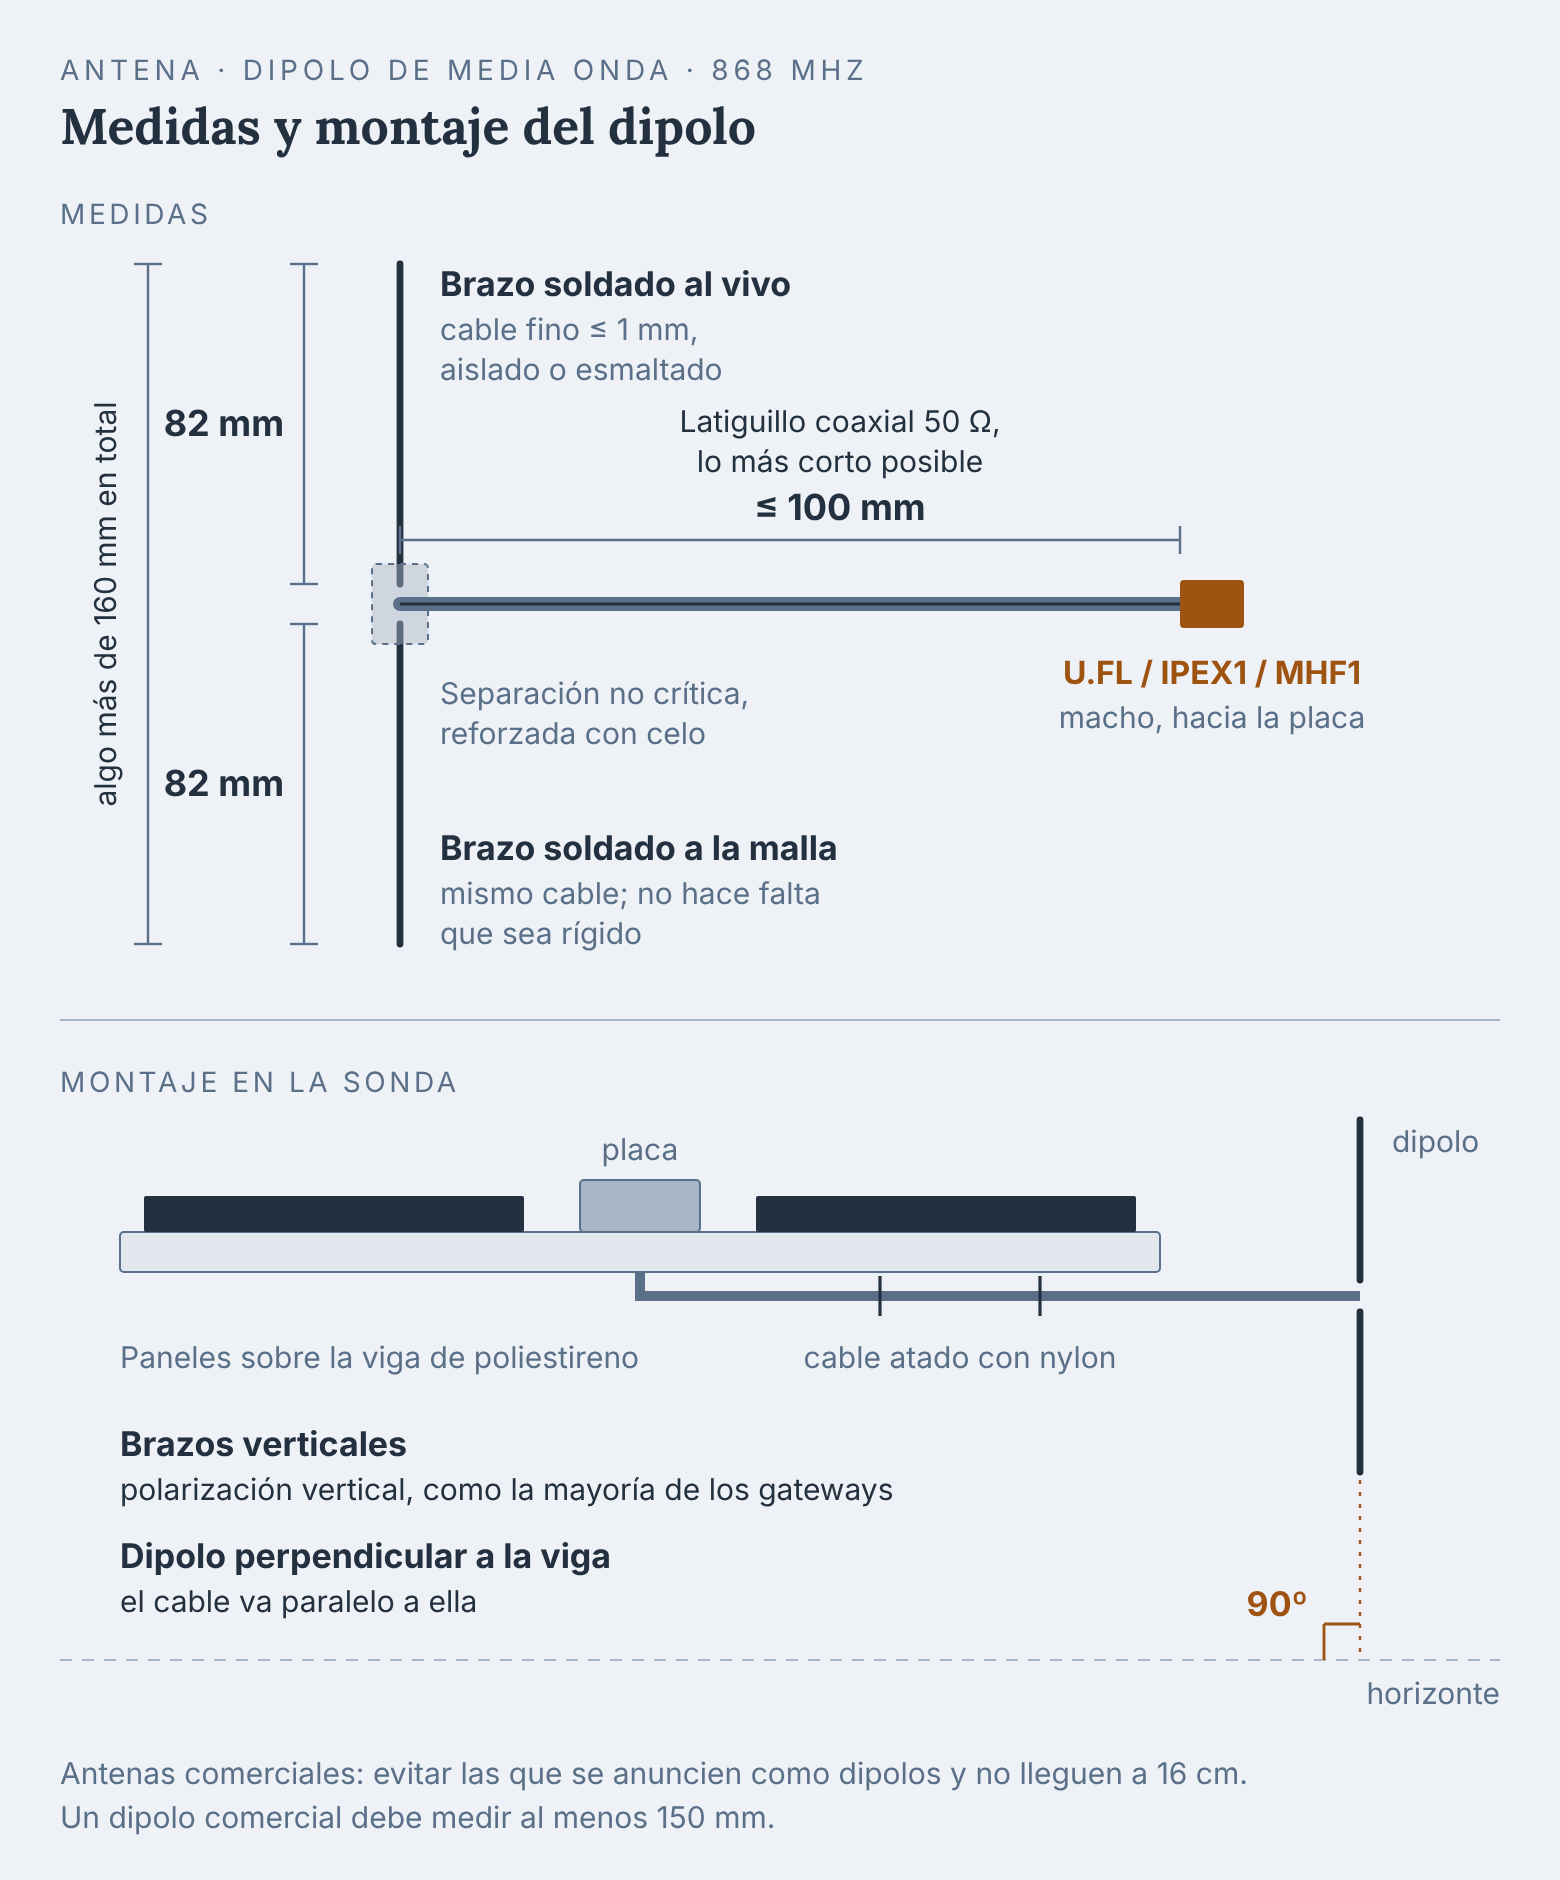
La antena es un elemento muy importante para obtener el mayor alcance radio posible. Se ha optado por una antena dipolo de media onda sin balun. El balun mejora el rendimiento, pero supone una complicación añadida. Los resultados prácticos de los vuelos avalan el buen funcionamiento de la antena. Un monopolo de cuarto de onda es otra opción, con algo menos de rendimiento.
Es conveniente montarla en polarización vertical, ya que la mayoría de los gateways montan antenas verticales. Los brazos deben ir verticales, formando 90° con el horizonte. En nuestro montaje, el cable iba paralelo a la viga de poliestireno (atado con nailon) y el dipolo estaba colocado perpendicular a la viga.
Es importante asegurarnos de que la antena no queda colgando, con el peligro de desconexión que ello supone. Se puede usar nailon o una brida muy pequeña para dar robustez mecánica y evitar tirones accidentales.
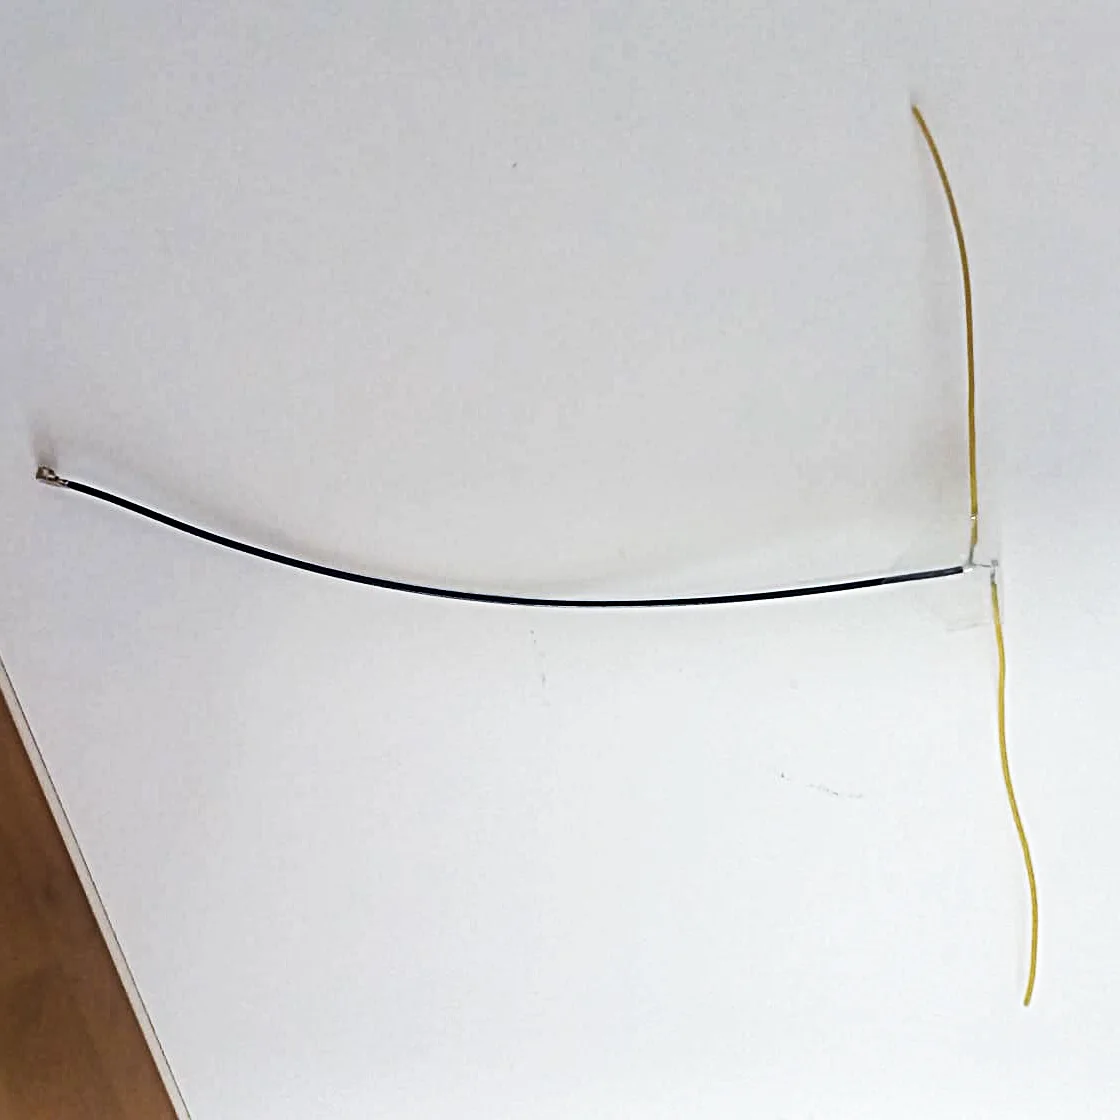
Se ha usado un latiguillo coaxial de 50 Ω (elegir el más corto posible, como mucho 100 mm) con conector UFL/IPEX1/MHF1 macho, con la malla y el vivo conectados (soldados) cada uno a un brazo de 82 mm de cable muy fino (1 mm o menor) con aislante o esmaltado. En nuestro caso no usamos cable rígido. Para dar robustez mecánica usamos varias capas de celo para mantener la separación. En total, la antena tendrá algo más de 160 mm (dos brazos de 82 mm + separación, no crítica).
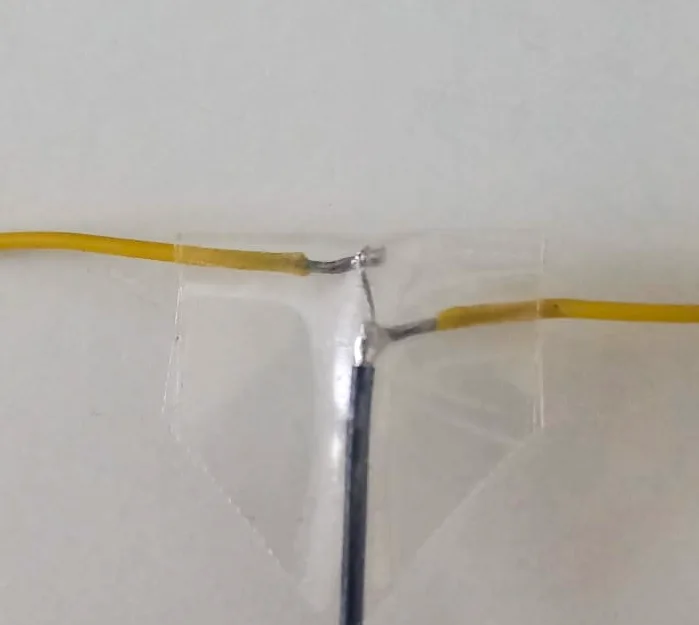
Lo ideal es usar un NanoVNA para ajustar los brazos a la menor ROE a 868 MHz, pero si no se tiene NanoVNA no es un problema.
Atención
Evitar usar antenas comerciales que se anuncien como dipolos y que no tengan 16 cm de longitud total; su eficiencia es muy pobre.
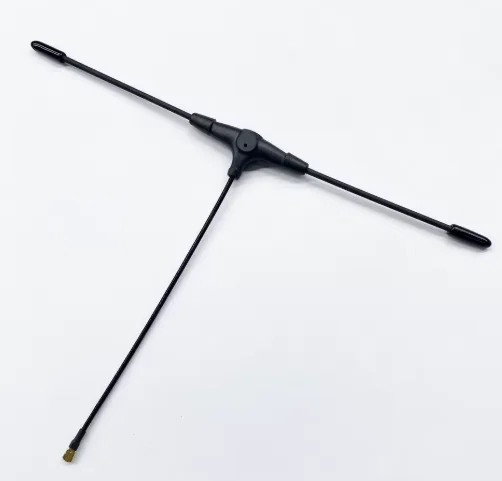
Las antenas dipolo comerciales (imagen inferior) tienen buen rendimiento, pero pesan bastante más. Es importante que la longitud del dipolo sea de, al menos, 150 mm.
3. Configuración energética
Los consumos de la sonda dependen del momento de funcionamiento:
| Estado | Consumo |
|---|---|
| GPS buscando fix | ≈ 41 mA |
| GPS apagado | ≈ 8 mA |
| TX LoRa a máxima potencia | ≈ 115 mA |
Estos consumos son totales (incluyen el barómetro).
Aunque la configuración energética se hace por software, viene derivada de las pruebas iniciales de consumo y de energía suministrada por los paneles solares y condensadores.
Los paneles solares por sí solos pueden alimentar el microcontrolador con el GPS encendido y el barómetro conectado, pero son incapaces de suministrar la corriente suficiente para transmitir; de ahí el añadir los supercondensadores (otros diseñadores los añaden también). Después de realizar pruebas con distintas configuraciones, vimos que lo más efectivo era apagar el GPS (elemento de mayor consumo) un tiempo antes de la transmisión para que los condensadores pudieran tener la energía suficiente para apoyar durante la transmisión.
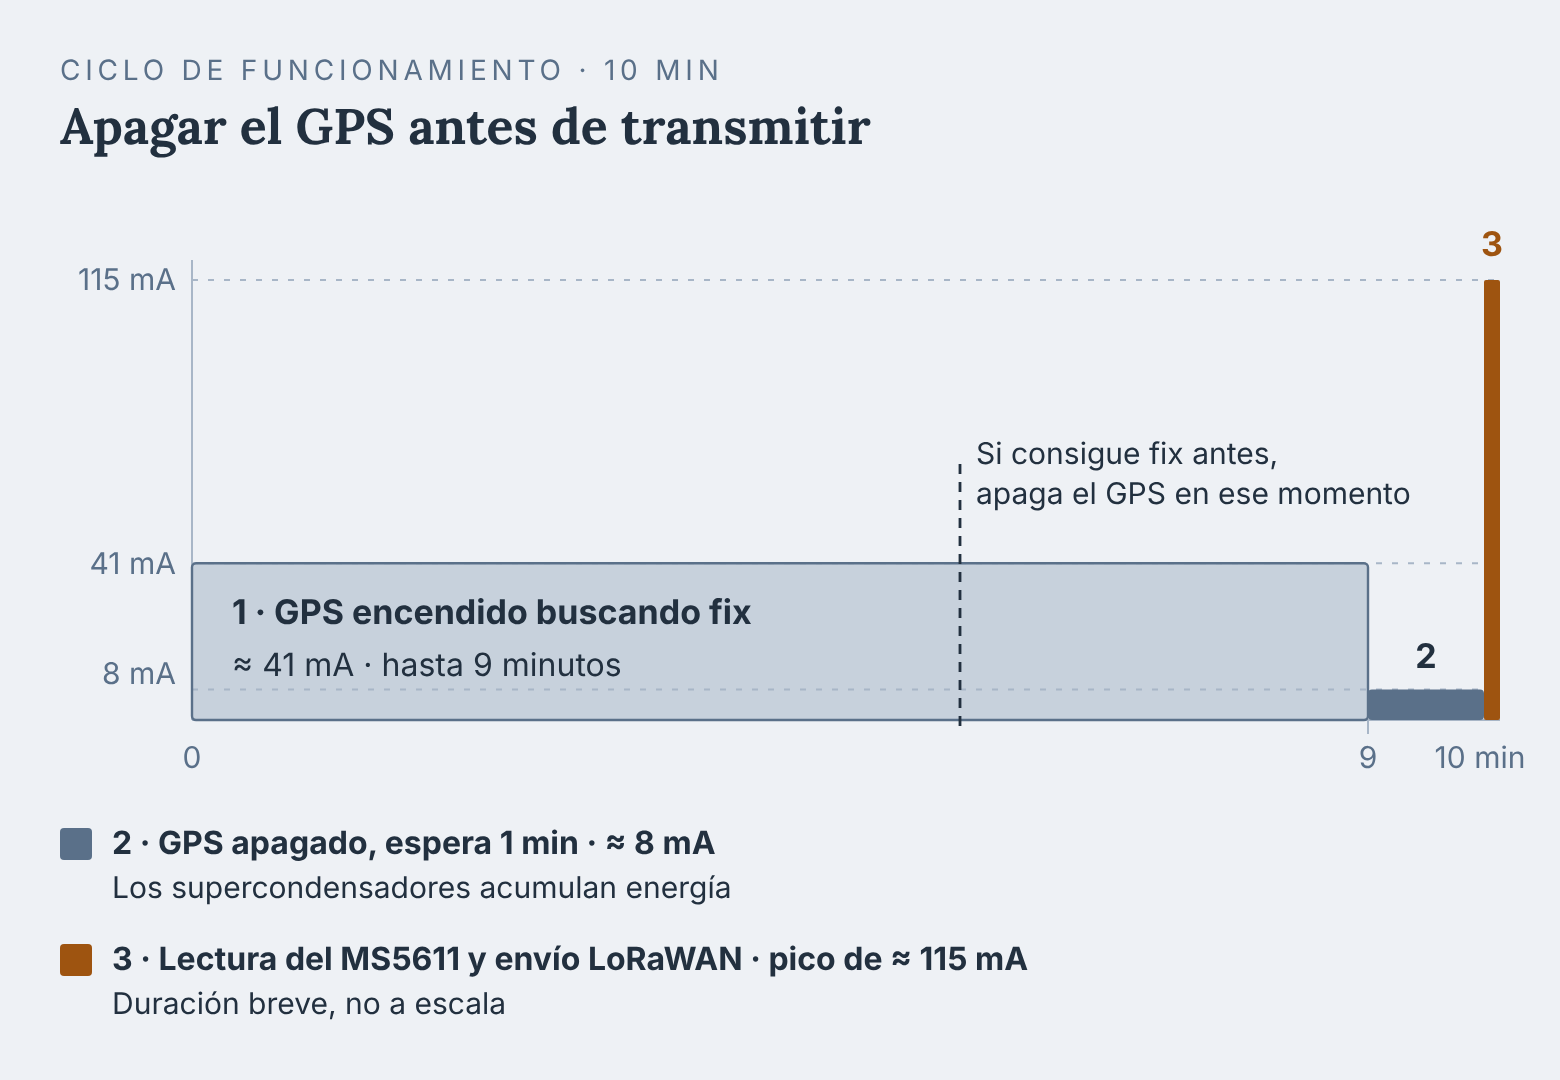
Lo más efectivo era apagar el GPS un tiempo antes de la transmisión.
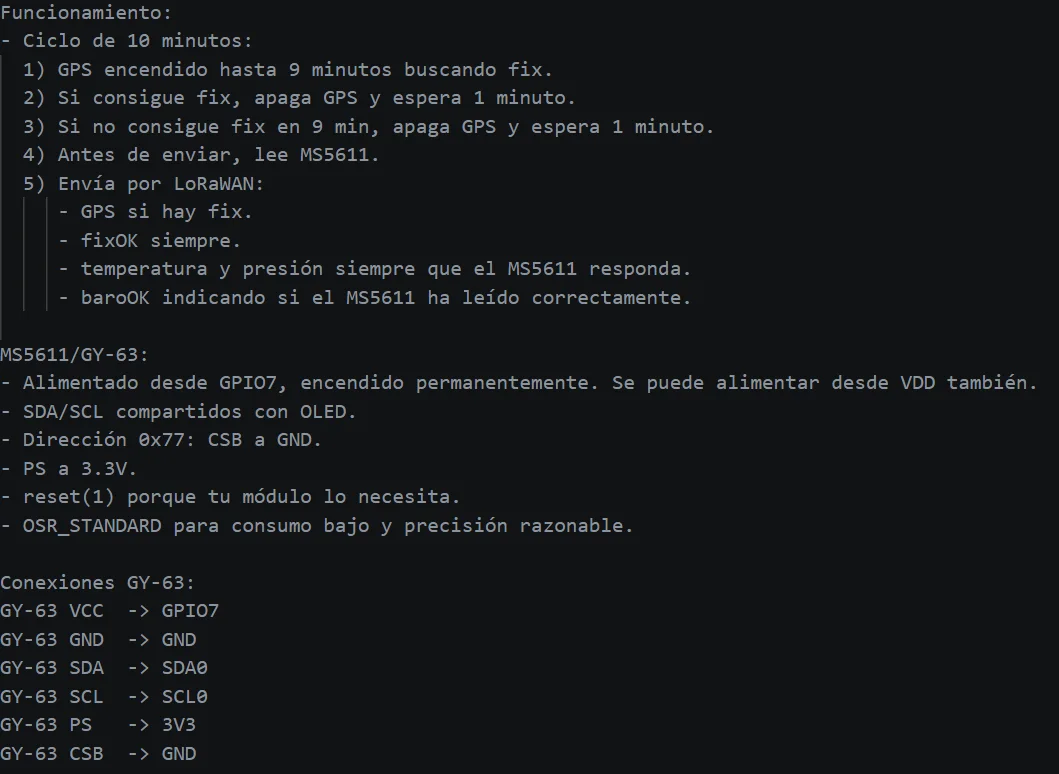
Texto de la captura:
Funcionamiento:
- Ciclo de 10 minutos:
  1) GPS encendido hasta 9 minutos buscando fix.
  2) Si consigue fix, apaga GPS y espera 1 minuto.
  3) Si no consigue fix en 9 min, apaga GPS y espera 1 minuto.
  4) Antes de enviar, lee MS5611.
  5) Envía por LoRaWAN:
     - GPS si hay fix.
     - fixOK siempre.
     - temperatura y presión siempre que el MS5611 responda.
     - baroOK indicando si el MS5611 ha leído correctamente.

MS5611/GY-63:
- Alimentado desde GPIO7, encendido permanentemente. Se puede alimentar desde VDD también.
- SDA/SCL compartidos con OLED.
- Dirección 0x77: CSB a GND.
- PS a 3.3V.
- reset(1) porque tu módulo lo necesita.
- OSR_STANDARD para consumo bajo y precisión razonable.

Conexiones GY-63:
GY-63 VCC  -> GPIO7
GY-63 GND  -> GND
GY-63 SDA  -> SDA0
GY-63 SCL  -> SCL0
GY-63 PS   -> 3V3
GY-63 CSB  -> GND
Esta configuración, en vuelo, ha sido exitosa. La mayoría de los mensajes contenían posición GPS válida. Cuando no había fix o estábamos sufriendo «spoofing», la presión nos indicaba si estábamos manteniendo el nivel de vuelo.
4. Temperatura
Márgenes de funcionamiento de los componentes
| Componente | Rango nominal |
|---|---|
| CubeCell HTCC-AB02S V1.1 | −20 °C a +70 °C |
| GPS AIR530Z | −40 °C a +85 °C (aprox.) |
| MS5611 | −40 °C a +85 °C |
| Paneles solares de silicio | −40 °C a +85 °C (aprox.) |
| Supercondensadores genéricos 2,7 V | −40 °C a +65…+70 °C (según fabricante) |
Temperaturas mínimas en el nivel de vuelo
A la altitud de vuelo, entre los 12 000 y 13 000 metros, es esperable que la temperatura mínima esté entre los −40 y −60 °C. Si bien en los vuelos realizados en julio de 2026 no se registraron temperaturas menores de −25 °C, posiblemente sea debido a las altas temperaturas en superficie de esos días.
Calentamiento por radiación solar y por disipación de potencia
Por el día, la radiación solar provoca un calentamiento de los componentes que contrarresta las bajas temperaturas de la atmósfera. Además, el microcontrolador y el barómetro tienen un calentamiento interno propio de su funcionamiento; esto hace que la temperatura de la sonda no llegue a valores tan bajos como los que podemos encontrar a esas altitudes.
Componentes críticos
Los condensadores son los componentes que pueden acusar las bajas temperaturas en su rendimiento: la resistencia interna aumenta y su capacidad de almacenamiento puede verse disminuida hasta un 50 %.
Comportamiento en vuelo
En los distintos vuelos de julio de 2026, con duración de hasta 17 días, se ha comprobado que las sondas no se han visto afectadas por las bajas temperaturas en el nivel de vuelo. Hay que tener en cuenta que las temperaturas mínimas se dan de noche, cuando hay únicamente una radiación infrarroja del suelo y no hay calor disipado por los componentes al no estar funcionando.
5. Pruebas
Además de las pruebas de prototipado, una vez montadas, las sondas se probaban individualmente:
- Primera prueba durante un par de horas en un punto fijo mirando al sol.
- Segunda prueba, colgando en una zona expuesta al sol hasta que dejaba de recibir sol directo.
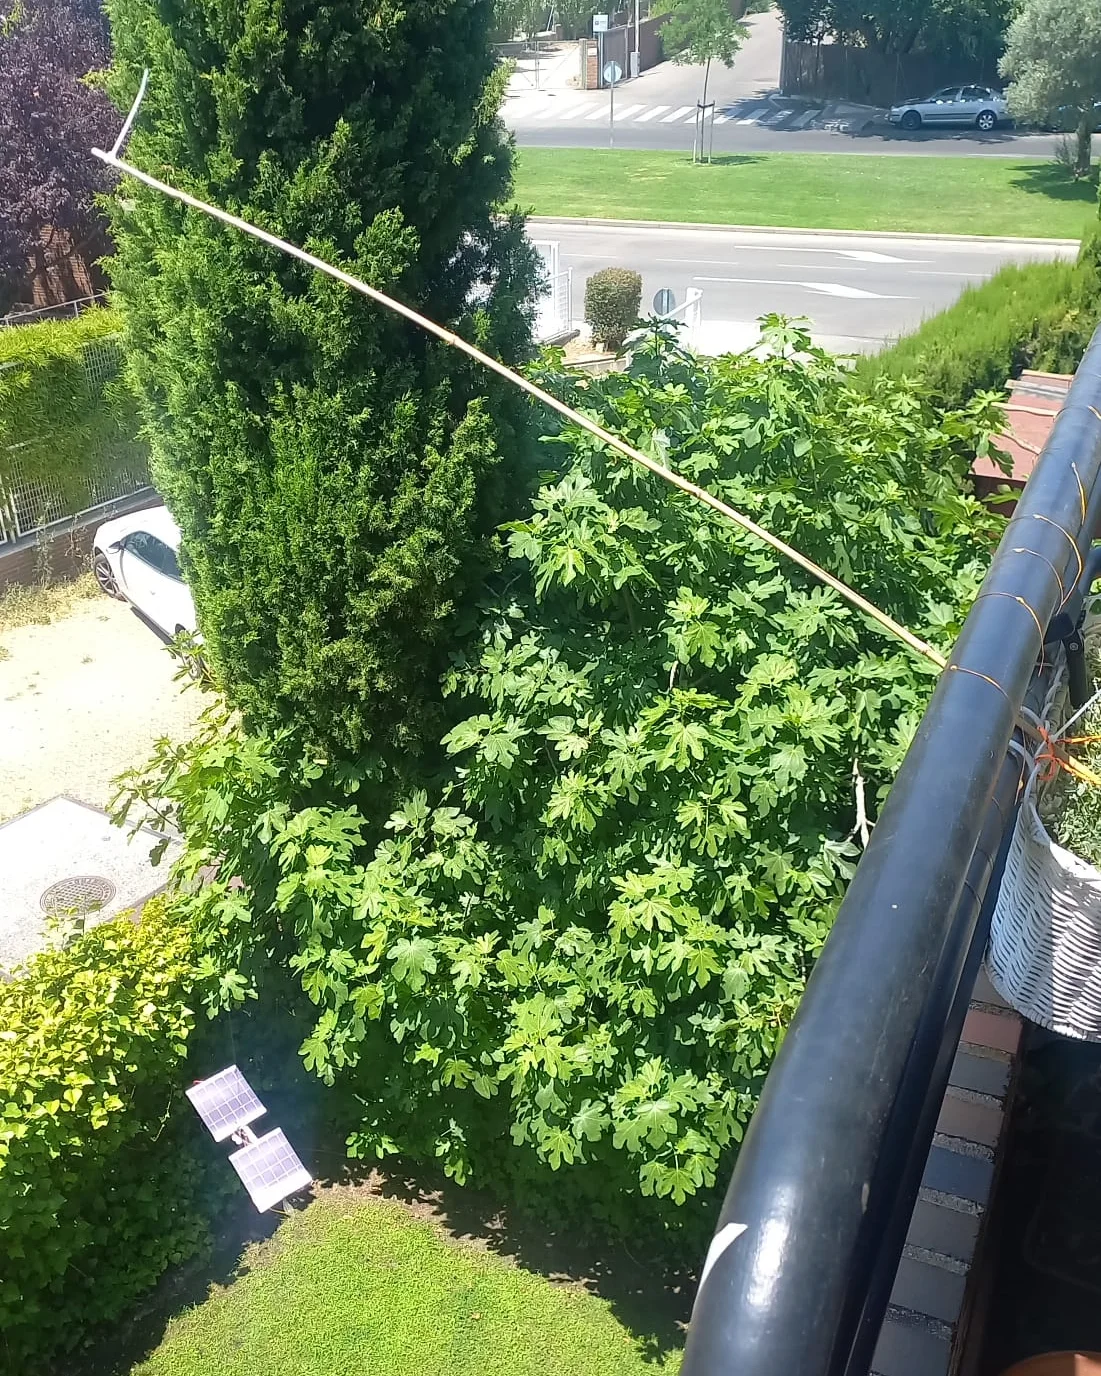
En la segunda prueba se observa que el giro de la sonda (a veces muy rápido) no afecta al funcionamiento de la misma.
Hay que tener en cuenta que para lograr fix de GPS con facilidad hay que hacer la prueba en una zona muy despejada, libre de edificios y con una amplia visión del cielo. En nuestro caso, el edificio tapaba parte del cielo por un lado y el fix costaba un poco; algunos de los mensajes no llevaban posición GPS.
6. Referencias
Proyectos y guías de picoglobos
- Traquito: proyecto comunitario de rastreadores WSPR para picoglobos.
- IEEE Spectrum — Explore the Stratosphere With a DIY Pico Balloon: cómo construir y lanzar un picoglobo económico con una Raspberry Pi Pico y seguimiento WSPR.
- LightAPRS-W 2.0 — Tips & Tricks for Pico Balloons: consejos prácticos del proyecto LightAPRS.
- Pico Balloons by K9YO: construcción, estiramiento, llenado y pruebas de globos para picoglobos.
- Picoballoons — TR9: documentación del film TR9 para globos de superpresión.
- Instructables — How to Make a Picoballoon: guía introductoria.
- PICO SPACE: más de una década de lanzamientos experimentales de globos de fiesta con APRS, HF/WSPR y LoRaWAN, con herramientas de seguimiento y documentación técnica.
Documentación del fabricante
- Heltec — Connect a Solar Panel to CubeCell Boards: conexión de paneles solares a la entrada VS de las placas CubeCell y necesidad de batería LiPo.
Seguimiento de vuelos
- Pico Balloon Archive — Live: seguimiento en directo, visualización 3D y análisis de vuelos de picoglobos de superpresión.